حشره رباتیک کوچک که با حرکت انگشت انسان کنترل میشود، مرز میان فناوری و دنیای حشرات را کمرنگ کرده است؛ اما آیا چنین رباتی میتواند به ابزار جاسوسی تبدیل شود؟
حشره رباتیک کوچک چگونه کار میکند؟
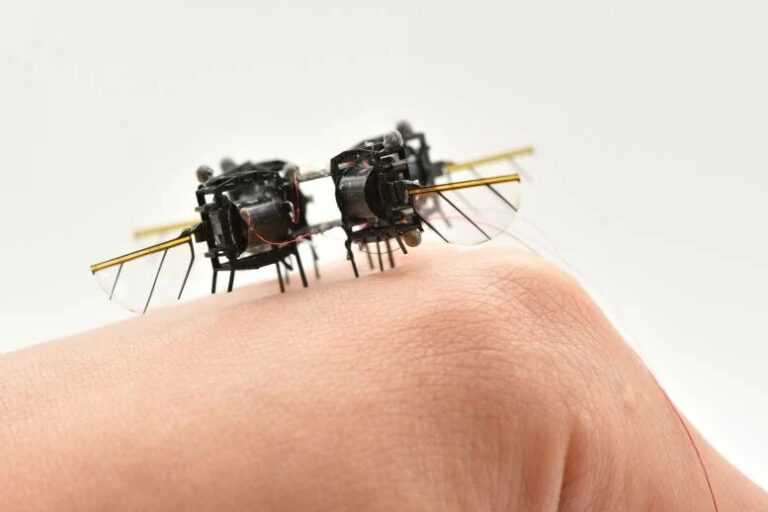
پژوهشگران مؤسسه پیشرفته علوم و فناوری کره جنوبی (KAIST)، با همکاری محققانی از مؤسسه فناوری کالیفرنیا (Caltech) و دانشگاه فناوری نانیانگ سنگاپور، رباتی نرم و کوچک به نام «BeetleBot» توسعه دادهاند که از ساختار و حرکت سوسک الهام گرفته است.
این ربات با استفاده از ماهیچههای مصنوعی حرکت میکند و به دوربین، حسگرهای لمسی و یک گیره کوچک مجهز است. اپراتور میتواند با خم و راست کردن انگشت خود، فرمان حرکت به جلو، چرخش به طرفین و گرفتن اشیا را صادر کند.
یکی از ویژگیهای مهم این فناوری، ترکیب حرکت، دریافت اطلاعات از محیط و کنترل انسانی در یک سامانه کوچک است. دوربین ربات تصاویر محیط را منتقل میکند و حسگرهای لمسی اطلاعاتی درباره تماس با اشیا در اختیار اپراتور قرار میدهند.
بر اساس توضیحات منتشرشده از سوی KAIST در اکتبر ۲۰۲۶، این ربات توانسته است در آزمایشهای اولیه از موانع عبور کند، به سمت یک هدف حرکت کند و اشیای کوچک را جابهجا کند. این دستاورد میتواند مسیر توسعه رباتهایی را هموار کند که برای انجام کارهای ظریف در محیطهای محدود طراحی میشوند.
آیا این ربات میتواند ابزار جاسوسی باشد؟
ظاهر حشرهمانند و اندازه کوچک رباتها ممکن است نگرانیهایی درباره استفاده از آنها برای نظارت مخفیانه ایجاد کند. رباتی که بتواند به فضاهای تنگ وارد شود و اطلاعات تصویری از محیط دریافت کند، از نظر تئوری میتواند در برخی عملیات نظارتی نیز مورد توجه قرار گیرد.
با این حال، باید میان قابلیت فنی یک ربات و کاربرد واقعی آن تفاوت قائل شد. توسعه دوربین و حسگر در یک ربات کوچک به معنای آن نیست که دستگاه میتواند بدون محدودیت در هر محیطی حرکت کند، اطلاعات را از فاصله دور منتقل کند یا بهصورت مستقل مأموریتهای پیچیده انجام دهد.
در مورد BeetleBot، گزارشهای منتشرشده بر کنترل مستقیم توسط انسان تأکید دارند. اپراتور فرمانها را صادر میکند و از اطلاعات دوربین و حسگرها برای هدایت دستگاه کمک میگیرد. بنابراین، معرفی آن بهعنوان یک جاسوس خودمختار یا ابزار عملیاتی آماده، فراتر از شواهد موجود خواهد بود.
کاربردهای پزشکی و صنعتی این فناوری چیست؟
یکی از مهمترین اهداف توسعه چنین رباتهایی، دسترسی به مکانهایی است که ورود انسان یا استفاده از تجهیزات معمولی در آنها دشوار است. برای مثال، رباتهای کوچک میتوانند در آینده برای بازرسی بخشهای داخلی ماشینآلات، بررسی فضاهای محدود صنعتی و بازیابی قطعات کوچک به کار گرفته شوند.
در حوزه پزشکی و توانبخشی نیز رباتهای نرم و مجهز به حسگر میتوانند به توسعه ابزارهایی کمک کنند که اشیای ظریف را با فشار کنترلشده میگیرند. البته استفاده پزشکی از چنین فناوریهایی به آزمایشهای بیشتر، ارزیابی ایمنی و اثبات کارایی در محیط واقعی نیاز دارد.
پژوهشگران همچنین باید سرعت پاسخ ماهیچههای مصنوعی، مصرف انرژی و دوام قطعات را بهبود دهند. عملکرد موفق در محیط آزمایشگاهی بهتنهایی برای اثبات آمادگی یک ربات جهت استفاده گسترده در کارخانهها یا مراکز درمانی کافی نیست.
آیا رباتهای حشرهای آینده نظارت را تغییر میدهند؟
کوچکتر شدن تجهیزات تصویربرداری، حسگرها و سامانههای کنترل میتواند کاربردهای جدیدی برای رباتهای حشرهمانند ایجاد کند. با این حال، محدودیت انرژی، ظرفیت حمل تجهیزات، پایداری ارتباط و توانایی حرکت در محیطهای پیچیده همچنان از چالشهای مهم این حوزه هستند.
افزون بر این، هرگونه استفاده از رباتهای مجهز به دوربین برای نظارت باید با قوانین حریم خصوصی و الزامات امنیتی سازگار باشد. توانایی ثبت تصاویر در یک محیط، بهخودیخود مجوز جمعآوری اطلاعات از افراد یا فضاهای خصوصی را ایجاد نمیکند.
در نهایت، حشره رباتیک کوچک نمونهای از پیشرفت سریع رباتیک نرم و سامانههای کنترل از راه دور است. این فناوری ظرفیت قابل توجهی برای بازرسی صنعتی و انجام وظایف ظریف دارد، اما تبدیل آن به ابزار جاسوسی مستقل و عملیاتی هنوز با محدودیتهای فنی و پرسشهای جدی روبهرو است.