چین با توسعه نسل تازهای از پوست الکترونیکی چین تلاش میکند حس لامسه، تشخیص فشار و حتی واکنش به برخورد را به رباتها نزدیکتر کند.
پوست الکترونیکی چین چگونه کار میکند؟
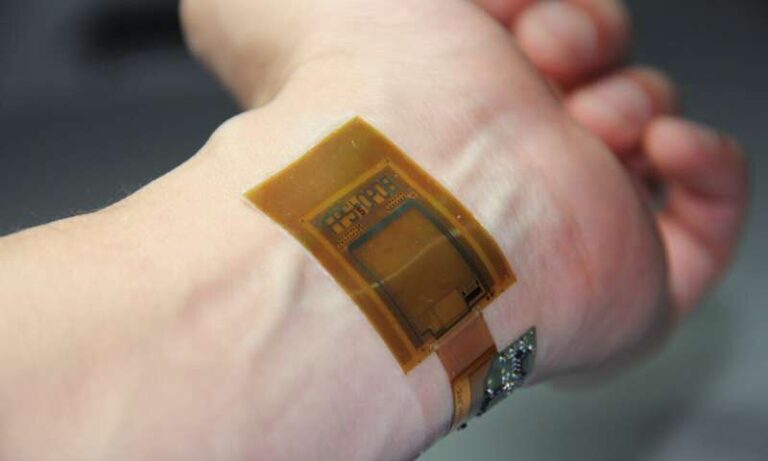
دانشمندان چینی در سال ۲۰۲۶ روی سامانههایی کار کردهاند که میتوانند بخشی از قابلیتهای حسی پوست انسان را برای رباتها شبیهسازی کنند. این فناوری از حسگرهای انعطافپذیر تشکیل شده و میتواند تغییرات فشار روی سطح را ثبت و به دادههای قابل پردازش تبدیل کند.
هدف اصلی این فناوری، ساخت رباتهایی است که فقط با دوربین محیط را نبینند، بلکه بتوانند هنگام لمس یک جسم، اطلاعات بیشتری درباره آن دریافت کنند.
این تفاوت اهمیت زیادی دارد؛ زیرا یک ربات ممکن است از طریق دوربین تشخیص دهد که یک جسم مقابلش قرار دارد، اما برای برداشتن آن بدون آسیب رساندن، به اطلاعاتی درباره فشار، تماس و میزان نیروی واردشده نیز نیاز دارد.
پوست الکترونیکی چین چه چیزی را حس میکند؟
یکی از سامانههای معرفیشده توسط پژوهشگران چینی، یک پوست الکترونیکی با سطح حسگر بزرگ و وضوح مکانی بالا است که میتواند توزیع فشار خارجی را بهصورت لحظهای ثبت کند. این فناوری برای کاربرد در رباتهای هوشمند و تعامل انسان و ربات طراحی شده است.
پژوهشگران همچنین از یک شبکه خودنظارتی برای اصلاح دادههای حسگر استفاده کردهاند؛ مسئلهای که در پوستهای الکترونیکی بزرگ اهمیت زیادی دارد، زیرا افزایش تعداد حسگرها، کالیبراسیون و پردازش دادهها را پیچیدهتر میکند.
این سامانه در آزمایشها برای تشخیص نوع تماس و شناسایی برخورد ربات مورد استفاده قرار گرفته است. به این ترتیب، ربات میتواند هنگام برخورد با یک مانع، اطلاعات حاصل از سطح حساس خود را برای تشخیص وضعیت به کار بگیرد.
رباتها حالا میتوانند «درد» را هم تشخیص دهند؟
یکی از مسیرهای تازه تحقیق در چین، توسعه پوستهایی است که علاوه بر حس فشار، بتوانند شرایطی شبیه تشخیص آسیب یا محرکهای دردناک را نیز شناسایی کنند.
در پژوهشی که در مجله Nano Letters منتشر شده، دانشمندان یک پوست الکترونیکی سهبعدی زیستالهامگرفته برای رباتیک معرفی کردند که دو نوع دریافت حسی، یعنی لمس و محرکهای آسیبرسان، را در یک سامانه ترکیب میکند.
این فناوری از ساختاری الهامگرفته از روزنههای برگ استفاده میکند و برای تشخیص تغییر شکل و تماس مکانیکی طراحی شده است.
هدف چنین فناوریهایی این است که ربات هنگام تماس با محیط فقط یک «سیگنال روشن یا خاموش» دریافت نکند، بلکه بتواند شدت و نوع تماس را نیز بهتر تفسیر کند.
از لمس پشه تا تحمل ضربه چکش
یک نمونه دیگر که در سپتامبر ۲۰۲۶ مورد توجه قرار گرفت، حسگر فشار انعطافپذیری است که برای تقلید از دامنه وسیع عملکرد پوست انسان طراحی شده است.
بر اساس گزارش منتشرشده درباره این فناوری، پژوهشگران تلاش کردهاند حسگری بسازند که هم بتواند تماسهای بسیار ضعیف را تشخیص دهد و هم در برابر فشارهای شدیدتر عملکرد خود را حفظ کند. در گزارش الجزیره از این فناوری با اشاره به توانایی تشخیص تماس بسیار ظریف و تحمل ضربات شدید یاد شده است.
این ویژگی برای رباتهای انساننما اهمیت ویژهای دارد؛ زیرا دست ربات باید بتواند تفاوت میان تماس بسیار سبک و گرفتن یک جسم سنگین را تشخیص دهد.
چرا چین روی پوست رباتها سرمایهگذاری میکند؟
پیشرفت پوست الکترونیکی بخشی از رقابت گستردهتر چین برای توسعه هوش مصنوعی تجسمیافته یا Embodied AI است؛ حوزهای که در آن هوش مصنوعی باید از طریق یک بدن فیزیکی، محیط را حس کند، تصمیم بگیرد و واکنش نشان دهد.
گزارشهای تازه از صنعت رباتیک چین نشان میدهد این کشور تلاش میکند فناوریهای مربوط به حسگر، هوش مصنوعی و کنترل حرکتی را از مرحله آزمایشگاهی به کارخانهها و کاربردهای واقعی منتقل کند. در یکی از گزارشهای سپتامبر ۲۰۲۶ نیز «حسگرها و پوست الکترونیکی» بهعنوان یکی از لایههای اصلی سیستمهای هوش تجسمیافته معرفی شدهاند.
همزمان، صنعت پوست رباتیک چین نیز به سمت تولید انبوه حرکت کرده است. یک گزارش در ۱۵ سپتامبر اعلام کرد که افزایش تقاضا برای رباتهای انساننما باعث رشد سفارشهای مرتبط با پوست و پوششهای زیستالهامگرفته رباتها شده است.
آیا رباتها واقعاً به پوست انسان نزدیک شدهاند؟
هنوز فاصله زیادی میان پوست الکترونیکی و پوست طبیعی انسان وجود دارد. پوست انسان تنها یک حسگر فشار نیست؛ بلکه مجموعهای پیچیده از گیرندههای لمس، دما، درد و فشار را در اختیار مغز قرار میدهد و این اطلاعات را در کسری از ثانیه پردازش میکند.
با این حال، مسیر پژوهشها در حال تغییر است. نسل جدید پوستهای الکترونیکی دیگر صرفاً به دنبال اندازهگیری فشار نیستند؛ آنها به سمت تشخیص چندگانه، پردازش داده، تعامل با هوش مصنوعی و کنترل مستقیم رباتها حرکت میکنند. پژوهشهای منتشرشده در سال ۲۰۲۶ نیز نمونههایی از ترکیب حس لامسه با کنترل رباتیک و تعامل انسان و ماشین را نشان میدهند.
به همین دلیل، پوست الکترونیکی چین را میتوان بخشی از رقابت بزرگتر برای ساخت رباتهایی دانست که فقط میبینند و حرکت نمیکنند، بلکه بتوانند محیط اطراف خود را از طریق تماس نیز درک کنند.